ロボット工学用のカメラレンズの選択: 視野を越えて重要なこと
モバイル ロボットには、優れたモーター、信頼性の高いナビゲーション ソフトウェア、強力なプロセッサが搭載されていますが、カメラが適切な視覚情報を捉えていないと、不適切な決定を下してしまいます。
自律搬送車 (AGV)、倉庫ロボット、検査ロボット、サービス ロボットの場合、カメラ レンズはセンサーに取り付けられた単なる小さな部品ではありません。それは、環境のどの程度が画像に入るのか、物体がどのように表現されるのか、視覚システムが見たものをどの程度一貫して解釈できるのかを決定します。
したがって、ロボット工学用のレンズの選択は、カメラが実行する必要があるタスクから始まります。広範囲の障害物を認識するように設計されたレンズは、小さなラベルの読み取り、コネクタの検査、またはコンポーネントの測定には理想的ではない場合があります。正しい選択は、ロボットの動き、カメラの配置、センサー、照明、およびビジョン アルゴリズムに必要な情報によって異なります。
1. レンズを選択する前に視覚タスクを定義します
「ロボットビジョン」はさまざまな業務をカバーします。ナビゲーションや障害物の検出には、多くの場合、周囲のエリアの広い視野が必要です。ピックアンドプレイス システムでは、オブジェクトを正確に配置する必要がある場合があります。検査ロボットは、小さな欠陥や表面の詳細を明らかにする必要がある場合があります。配送ロボットは、人、出入り口、標識、フロアの境界を認識する必要がある場合があります。
カメラが何を検出または測定する必要があるかを書き留めます。次に、その情報が画像内のどこに表示されるか、およびどの程度の詳細が必要かを特定します。アルゴリズムが障害物が存在するかどうかを検出するだけでよい場合、レンズ要件は、物体の寸法を推定したり、コードを読み取る必要があるシステムとは異なる場合があります。
この手順は、アプリケーションが使用しない光学パフォーマンスに対する支払いを避けるのにも役立ちます。非常に広い視野はナビゲーションに役立ちますが、遠くのオブジェクトを表すために使用できるピクセル数が減少する可能性があります。ビューを狭くすると、ターゲット領域の詳細が表示されますが、表示される環境が少なくなる可能性があります。
お気に入りの焦点距離ではなく、必要な結果から始めてください。
2. メガピクセルの定格だけでなく、レンズをセンサーに合わせてください
センサーの解像度は重要ですが、レンズの互換性を確立するにはそれだけでは十分ではありません。センサーの有効寸法、ピクセル サイズ、スペクトル応答、光学要件はすべて結果に影響を与える可能性があります。
レンズのイメージサークルはセンサー領域をカバーする必要があります。そうでない場合、画像の隅が暗くなったり、使用できない領域が表示されたりする可能性があります。光学性能は、アプリケーションにとって重要なセンサーの部分全体にわたって評価する必要もあります。システムの中心は鮮明に見えますが、エッジ付近では信頼性の高い認識を実現するのに十分なコントラストが不足している場合があります。
レンズのサプライヤーに推奨を求める場合は、可能な限りセンサーのメーカーとモデルを提供してください。センサーのデータシートはさらに優れています。これにより、光学チームは「8 MP レンズが必要です」よりも信頼性の高い出発点を得ることができます。
センサー、レンズ、焦点位置、画像処理を含む完全なカメラ システムが最終的な結果を決定します。メガピクセル ラベルは候補を最終候補に絞り込むための便利なフィルターであり、システム パフォーマンスを保証するものではありません。
3. 実際の作動距離での視野を計算します。
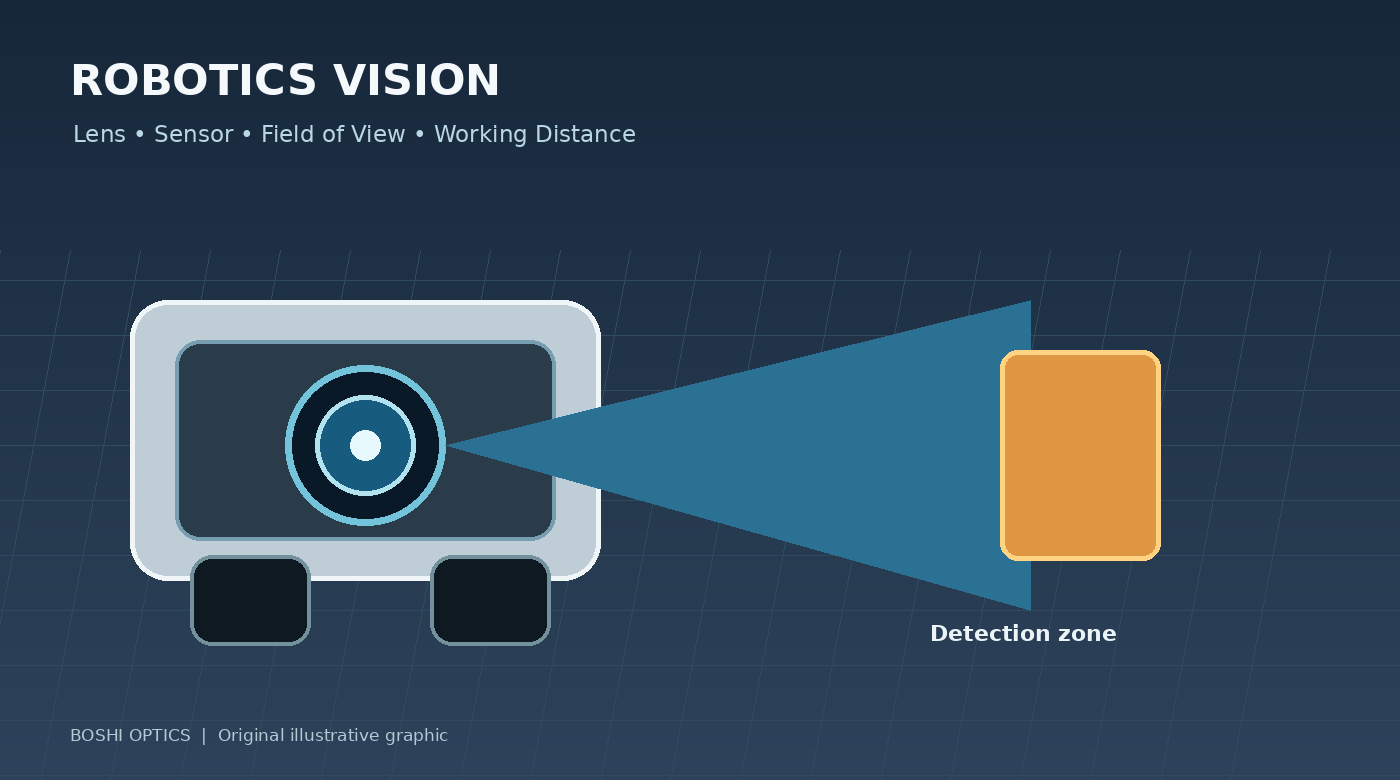
視野 (FOV) は、カメラの角度範囲を表します。ロボット工学の場合、これは実際的な問題に変換される必要があります。つまり、検出または測定が行われる距離で、ロボットはどのくらいの広さのエリアを見なければならないかということです。
答えは、焦点距離とセンサーの寸法、カメラの位置と向きによって異なります。ロボットの高い位置に取り付けられた場合に十分な範囲を提供するレンズは、床の近くまたは保護窓の後ろに取り付けられた場合には、同じ有効領域をカバーできない場合があります。
カメラの位置、ターゲットの距離、目的のシーンの幅と高さを指定した簡単な図面を準備します。システムが動作する必要がある最も近い距離と最も遠い距離を含めます。これは、ロボットが物体に近づいたり、狭い空間で方向転換したり、棚や機械の周囲で作業したりする場合に特に重要です。
アルゴリズムが水平方向のカバレッジまたは特定の関心領域に依存している場合は、対角の FOV 番号のみに基づいてレンズを選択しないでください。意図したセンサー構成で水平および垂直の FOV を求め、組み立てられたシステムで結果を検証します。
4. 幅広いカバレッジと有用な詳細の間のトレードオフを理解する
幅の広いレンズを使用すると、より多くのシーンをキャプチャできますが、同じセンサー ピクセルでより広い領域を表現する必要があります。その結果、小さなオブジェクトは占有ピクセル数が少なくなり、分類や測定が難しくなる可能性があります。
広角レンズも幾何学的歪みを引き起こす可能性があります。歪みは自動的に欠陥になるわけではありません。一般的な認識としては許容できる場合もあれば、キャリブレーションやソフトウェアによって修正できる場合もあります。しかし、ロボットが正確な幾何学的測定を必要とする場合、歪みの挙動とキャリブレーションの安定性はさらに注目に値します。
有益な質問は、「広角レンズの方が優れていますか?」ということではありません。それは、「どれくらいの範囲のカバレッジが必要か、そしてシステムが認識しなければならない最小のオブジェクトまたは特徴は何ですか?」です。
一部のロボットでは、1 台のカメラですべてのタスクを効率的に実行することはできません。広視野カメラはナビゲーションをサポートし、2 番目の狭視野カメラは詳細な検査を処理します。そのアーキテクチャが理にかなっているかどうかは、コスト、スペース、処理リソース、および信頼性の要件によって異なります。
5.動き、露出、照明を考慮する
ロボットが完全に制御された写真環境で動作することはほとんどありません。それらは動き、振動し、明るい領域と暗い領域の間を通過し、変化する照明に遭遇します。口径の大きなレンズは、より多くの光をセンサーに届けるのに役立ちますが、動きによるブラーを排除したり、正確な検出を保証したりすることはできません。
露光時間、センサー感度、照明、フレームレート、ロボット速度を合わせて考慮する必要があります。ロボットが速く動く場合は、ブレを抑えるために短時間の露光が必要になる場合があります。そのためには、より強力な照明や、適切な低照度性能を備えたセンサーが必要になる場合があります。
屋内ロボットの場合、LED 照明のちらつき、床の反射、窓付近の日光の変化が画像の一貫性に影響を与える可能性があります。屋外ロボットは、直射日光、影、雨、夜間の作業などのさらなる課題に直面しています。近赤外線照明を使用する場合は、レンズおよびフィルター構成が目的の波長に適していることを確認してください。
可能な限り、代表的な照明と動きを使用してテストします。静止したベンチの画像は便利ですが、移動するプラットフォームで遭遇するすべての状態を再現することはできません。
6. 機械的エンベロープと環境要件を確認します。
ロボットカメラには厳しいスペース制限があることがよくあります。レンズの直径、全長、マウントの種類、焦点調整、センサーの位置、および保護ハウジングはすべて、レンズを統合できるかどうかに影響します。
ネジ山に適合するレンズであっても、組み立て後にカバーと衝突したり、センサーから離れすぎたり、焦点を合わせにくい場合があります。カメラが保護窓の後ろにある場合、その窓も画質に影響を与える可能性があるため、システム評価時に考慮する必要があります。
環境条件も重要です。倉庫ロボット、屋外検査プラットフォーム、食品加工ロボットの要件は同じではありません。温度範囲、振動、ほこり、湿気、洗浄剤、およびシーリング要件は、「工業用」などの広範なラベルから推測するのではなく、実際の使用例に従って指定する必要があります。
カスタム設計を行う前に、機械図面または寸法スケッチを提供してください。通常、カメラのハウジングとレンズのサンプルを作成した後よりも、設計段階で矛盾を特定する方が簡単です。
7. カスタム ロボット レンズを検討する価値があるのはどのような場合ですか?
光学的、機械的、商業的な要件を満たす場合、標準レンズが賢明な選択となることがよくあります。カスタマイズが重要になるのは、入手可能なカタログ製品では満たせない制約がある場合です。たとえば、小さなパッケージ内での異常な視野、特殊なスペクトル要件、標準外の作動距離、または特定の画質目標などです。
カスタム プロジェクトを開始する前に、センサー データシート、ターゲット FOV、作動距離範囲、利用可能な寸法、照明条件、環境制限、および推定生産量を収集します。可能な場合は、サンプル画像またはカメラの視野のスケッチを共有します。
これらの入力は、光学チームが実現可能性を評価し、トレードオフを特定するのに役立ちます。また、既存のレンズを適応させることで、より低コストで、より短い開発時間で要件を満たすことができるかどうかを判断することも容易になります。
カスタマイズは、単に製品を異なるものにするのではなく、定義された問題を解決する必要があります。
結論: ロボットが実行しなければならないタスクを設計する
ロボット工学用のカメラ レンズの選択は、システム レベルの決定です。センサー、視野、ターゲット距離、歪み、照明、動き、機械的空間、および動作環境はすべて結果に影響します。
新しいロボット プラットフォームの場合、レンズ仕様を最終決定する前に視覚タスクを定義する価値があります。検出に一貫性がない、または詳細が不十分な既存のシステムの場合は、レンズだけが原因であると考える前に、完全な画像パスを確認してください。
Shanghai Silk Optical Technology Co., Ltd. の一部である Boshi Optics は、複数の製品カテゴリにわたる標準およびカスタマイズされたオプションを備えた画像処理アプリケーション向けの光学レンズの設計と製造を提供しています。 AGV、検査ロボット、またはその他のビジョン対応デバイスを開発している場合は、センサー モデル、ターゲット カバレッジ、作動距離、機械的制約、および予想される体積を共有して、実際的なレンズの議論を開始します。
私たちのM12 レンズ範囲 そしてカスタマイズされた光学製品 、またはを通じてお問い合わせください。ボシ光学のウェブサイト あなたのアプリケーションについて話し合うために。