レンズの口径食とは何ですか?カメラシステムにおける相対照明を理解する
カメラの画像は、中心部では鮮明でも、隅に向かうにつれて著しく弱く見えることがあります。考えられる原因の 1 つは口径食、つまり画像の中心から端に向かって明るさが低下することです。カメラ モジュールでは、これは暗いコーナー、不均一な露出、または画像処理後により顕著になる色のシェーディングとして現れることがあります。
ケラレは必ずしも完全に除去できる欠陥ではありません。広角レンズ、コンパクトな光学パッケージ、機械スタックの小さな開口部はすべて、均一な照明を困難にする可能性があります。エンジニアリングのタスクは、明るさの損失がどこから発生しているのかを理解し、それがアプリケーションに許容できるかどうかを判断し、光学的照明の低下とセンサーやソフトウェアの動作との混同を避けることです。
便利な仕様用語は相対照明です。定義された測定条件下で、中心を基準としたフィールド位置での画像の明るさを表します。この値を理解することは、カメラ設計者が「明るい画像」や「暗い隅がない」などの 1 つの記述に依存するよりも、より有意義にレンズを比較するのに役立ちます。
1.ケラレの様子
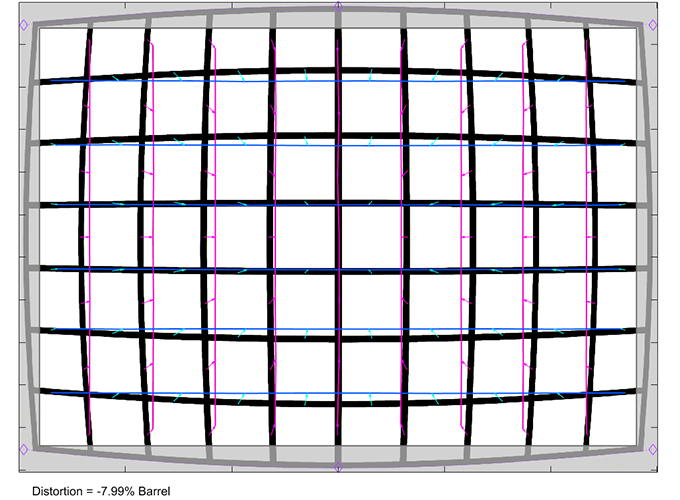
ケラレとは、画像の明るさが周辺に向かって徐々に、または場合によっては突然低下することです。写真では、中央よりも隅が暗く見える場合があります。産業用カメラでも、同じ影響により測定フィールド全体に不均一な強度が生じる可能性があります。バーコード リーダーまたは検査システムでは、輝度の不均一性により、特徴のデコードまたは検出に使用できるコントラスト マージンが減少する可能性があります。
多くの場合、均一に照らされた表面を画像化するときに効果を確認するのが最も簡単です。自然な明るさの変化があるシーンではそれを隠すことができます。評価のために、エンジニアは通常、均一な照明を使用してフラットフィールド画像をキャプチャし、中心から隅までの強度分布を検査します。カメラの自動露出、シェーディング補正、および画像強調は、見かけの結果を変える可能性があるため、制御または文書化する必要があります。
2. 相対照明: 実用的な測定
相対照明は、選択した画像位置の照明を中心照明の一部またはパーセンテージとして表します。センターが 100% として扱われる場合、コーナー値 70% は、指定されたテスト設定でコーナーがセンター レベルの 70% を受信または記録することを意味します。センサーの応答、露出制御、画像処理も最終的な画像に影響を与えるため、すべてのシーンが隅でちょうど 30% 暗く見えるという意味ではありません。
測定位置は重要です。データシートでは、指定された像の高さ、イメージサークルのエッジまたはコーナーでの相対照度がレポートされる場合があります。センサーの形状が不明な場合を除き、これらを交換することはできません。より大きなイメージ サークル用に設計されたレンズをより小さなセンサーで使用することもできます。その場合、センサーの角はイメージ フィールドのそれほど要求の少ない部分をサンプリングする可能性があります。逆に、イメージサークルのほぼ全体を使用するセンサーでは、以前の評価では明らかではなかった照度の低下が明らかになる可能性があります。
2 つのレンズを比較する場合は、テスト波長、絞り、センサーまたは像の高さを確認し、報告された値が光学的な値なのか、それとも完全なカメラ モジュールを通じて測定されたのかを確認します。
3. ケラレの主な原因
自然照明の減衰は、画像形成の幾何学的形状に関連しています。軸外の画像点は、光軸に近い点とまったく同じように照明されるわけではありません。単純化されたシステムでは、照度は画角の余弦の約 4 乗で低下する可能性があり、cos 4 乗低下と呼ばれることがよくあります。実際の複数要素のレンズではこの動作が変更される可能性があるため、この式はすべてのレンズの完全な予測ではなく、有用な概念です。
光学ケラレは、レンズ要素または内部開口部が軸外の光束を徐々に制限するときに発生します。フィールドの端では、結像に寄与する光線の一部がブロックされます。効果はレンズの設計、絞り、画角、光学素子の位置と直径によって異なります。
機械的口径食は、光学設計の外側の部品が光路を妨げたときに発生します。レンズ ホルダー、バレル、保持リング、センサー開口部、保護窓フレーム、またはカメラ ハウジングにより、軸外光線がクリップされる可能性があります。これが、レンズ単体でテストした方が、コンパクトなモジュールに取り付けられた同じレンズよりも優れたコーナー照明を示す可能性がある理由です。機械的有効開口とコンポーネント間の距離は、公称レンズ直径と同じくらい重要です。
4. コンパクトカメラと広角カメラに特別な注意が必要な理由
広角システムは、限られたセンサー領域に広い視野を結像する必要があります。シーンの端からの光線はより急な角度で到達するため、光学システムはより広い範囲のフィールド位置を管理する必要があります。コンパクトなボード カメラでは、レンズ バレルと周囲のハウジングには、大きな開口部や十分な光線クリアランスを確保する余地がほとんどありません。
したがって、設計には、視野、レンズ直径、全長、相対照度、歪み、画質の間のトレードオフが含まれる場合があります。レンズを広くしても問題は自動的に解決されません。光線の形状、パッケージ要件、センサーの互換性が変わる可能性があります。設計は完全なシステムとして評価される必要があります。
センサーの特性も重要です。一部のイメージ センサーには、マイクロレンズ構造と角度応答制限があります。主光線がピクセル アーキテクチャに十分に適合しない角度でセンサーに到達すると、結果として色むらやコーナー応答の低下が生じる可能性があります。これは光学的口径食に関連しますが、同一ではありません。レンズの主光線角度がセンサーに適していない場合、レンズは適切な相対照明を持っていても色むらが発生する可能性があります。
5. レンズのケラレと他の画像の問題を区別する
フラットフィールドのキャプチャから始めます。安定した放射状対称パターンで画像の端が暗い場合は、光学的または機械的な照明の低下が原因である可能性があります。可能であれば、レンズまたはモジュールを回転させて、パターンが光学アセンブリに従っているか、センサーと画像パイプラインに結び付いたままになっているかどうかを確認します。
次に、裸のレンズと最終ハウジングに取り付けられたレンズを比較します。組み立て後にコーナーの明るさが低下した場合は、ホルダー、止め輪、フロントウィンドウ、ハウジングの開口部を検査してください。偏心や傾きもチェックしてください。位置がずれていると照明損失が非対称になり、一方の角が反対側の角より暗くなる可能性があります。
次に、センサーと ISP の動作を確認します。レンズシェーディング補正はデジタル的にコーナーを明るくすることができますが、ノイズが増幅され、利用可能なヘッドルームが減少する可能性があります。自動露出は、画像に不均一性を残したまま、全体的な明るさの違いを隠すことができます。色のシェーディングは、単純な明るさのクリッピングではなく、角度応答またはスペクトル効果を指す場合があります。適切な診断は、レンズ設計を変更する前に、光学、機械、センサー、およびソフトウェアの寄与を分離します。
6. 改善できる点と指定すべき点
光学設計者は、素子の形状、直径、間隔、開口絞りの位置、全体の光学レイアウトを調整することで相対照明を改善できます。機械的な制約が許す場合、設計では別の視野ターゲットやより大きなパッケージを使用することもできます。これらの変更は他のパフォーマンス指標に影響を与える可能性があるため、単独で可能な限り高いコーナーパーセンテージを実現するのではなく、バランスのとれた設計を目標とする必要があります。
機械エンジニアは、光路全体にわたって有効開口を確認する必要があります。小さな止め輪やわずかに小さい開口部では、周縁光線がクリップされる可能性があります。許容スタックアップは、特に大規模に生産される小型モジュールの場合、最悪の条件でチェックする必要があります。レンズの偏心、バレル位置、およびハウジングの公差が累積すると、名目上適切な開口部が制限される可能性があります。
レンズの仕様を書くときは、必要な相対照度、測定フィールドの位置、波長、絞り、およびテスト構成を明記します。カメラにカバーウィンドウが使用されている場合は、それも最終評価に含めてください。また、デジタル レンズ シェーディング補正を許可するかどうか、および補正後にどのような画像均一性が必要かも指定します。プロジェクトがそれが何を意味するかを数値的に定義していない限り、「ケラレなし」などのあいまいな要件は避けてください。
7. アプリケーションベースの合格基準
セキュリティ カメラの場合、許容できるコーナーの明るさは、システムが一般的なシーンの監視、顔のキャプチャ、フレーム全体の分析のいずれを目的としているかによって異なります。広範な状況認識に使用されるカメラは、エッジ付近の詳細を識別するために予想されるよりも多くの減衰を許容する場合があります。
マシン ビジョンでは、照明の均一性がしきい値処理、測定、および特徴抽出にとって重要となる場合があります。視覚アルゴリズムは、安定したライトフィールドを中心に校正できます。コーナーの明るさの変化は、セグメンテーションまたは検査のしきい値に影響を与える可能性があります。バーコードおよび物流システムでは、コードがフィールド内を移動する可能性があるため、パフォーマンスは中央および使用可能な端付近でチェックする必要があります。
自動車およびモバイルカメラの場合、最終的なハウジング、カバーガラス、取り付け角度、および環境条件が検証の一部となる必要があります。実験室のフラットフィールド結果は役に立ちますが、現実的なシーンや照明条件下で組み立てられたカメラでのテストに代わるものではありません。
ボシ光学 の使用
ボシ光学' 製品範囲には、セキュリティおよび組み込みイメージング用のコンパクトな M12 およびその他のカメラ レンズ構成が含まれます。その製品情報には、選択したレンズ モデルの相対照明や主光線角度などの光学パラメータが含まれており、エンジニアがシステム レベルの比較を開始するのに役立ちます。 [カメラ レンズ製品範囲](https://www.lensmanufacture.com/products/lens.html) には、公開された視野および光学データを持つ製品が含まれていますが、[カスタマイズされた光学製品](https://www.lensmanufacture.com/customized-products) は、非標準要件の出発点となります。
プロジェクトについて話し合うときは、センサー モデル、有効な画像の寸法、必要な視野、機械的有効絞り、動作波長、および最小許容コーナー照明を共有します。可能であれば、現在のカメラからのフラットフィールド画像を提供してください。これにより、光学チームは、制限がレンズ、ハウジング、センサーの応答、または画像処理のいずれにあるのかを特定するためのより有用な基盤を得ることができます。
結論: 中心だけでなく角も測ってください
ケラレはシステムレベルの画質の問題です。これは、自然照明の減衰、光学的クリッピング、機械的障害、センサーの角度応答によって発生する可能性があり、複数の原因が同時に存在する可能性があります。相対照明は、測定条件と画像の位置が明確に定義されている場合に限り、エンジニアにエッジの明るさを説明する実用的な方法を提供します。
信頼性の高い設計を実現するには、フラットフィールドをテストし、機械的統合の前後でレンズを比較し、完全な開口部を検査し、デジタル補正を文書化します。最も重要なことは、カメラの実際のタスクに基づいて許容基準を設定することです。目標は、完全に均一な明るさという抽象的な約束ではありません。これは、カメラが実行する必要がある領域全体で一貫した使用可能な画像情報です。